menu
CZ
EN DE CZ
Ručně naučená přesnost, počítačem generovaný pohyb

Ručně naučená přesnost, počítačem generovaný pohyb

7.9.2026

Novinky z týmu ioLabs: náš kolega Ondřej Cigáník vystoupí na konferenci eCAADe 2026 v Lübecku.

V rámci svého doktorského výzkumu představí Ondřej příspěvek o propojení manuálního polohování robota s parametrickým, výpočetním generováním drah pro programování robotů UR: přesnost ručně naučených pozic zůstává zachována, zatímco samotný pohyb robota se generuje dynamicky z dat.

Skvělá práce, Ondřeji!

Recent articles

All articles
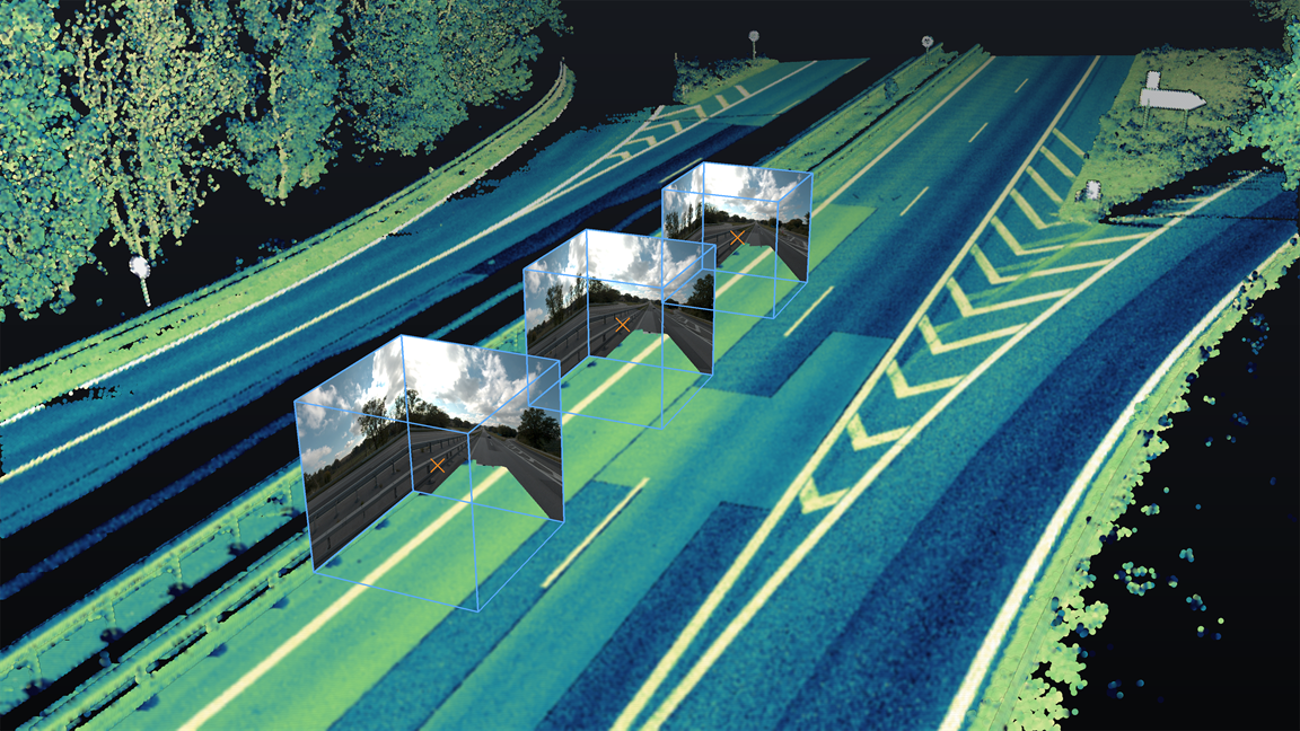
Z point cloudu do CADu: Jak Kirioll extrahuje vodorovné dopravní značení

Z point cloudu do CADu: Jak Kirioll extrahuje vodorovné dopravní značení

Tri kroky od laserového skenu dálnice k CAD výkresům, každá linie maximálně 10 mm od skutečného značení.

Teď je ten správný čas přidat se k ioLabs
7.10.2026

Teď je ten správný čas přidat se k ioLabs

Rychle rosteme. Naše produkty ioFM, ioSync a Kirioll jsou v ostrém provozu a potřebují specialisty, kteří je budou dál rozvíjet.

Budoucnost BIM a GIS ve výstavbě infrastruktury: postřehy z INTERGEO 2026
23.9.2026

Budoucnost BIM a GIS ve výstavbě infrastruktury: postřehy z INTERGEO 2026

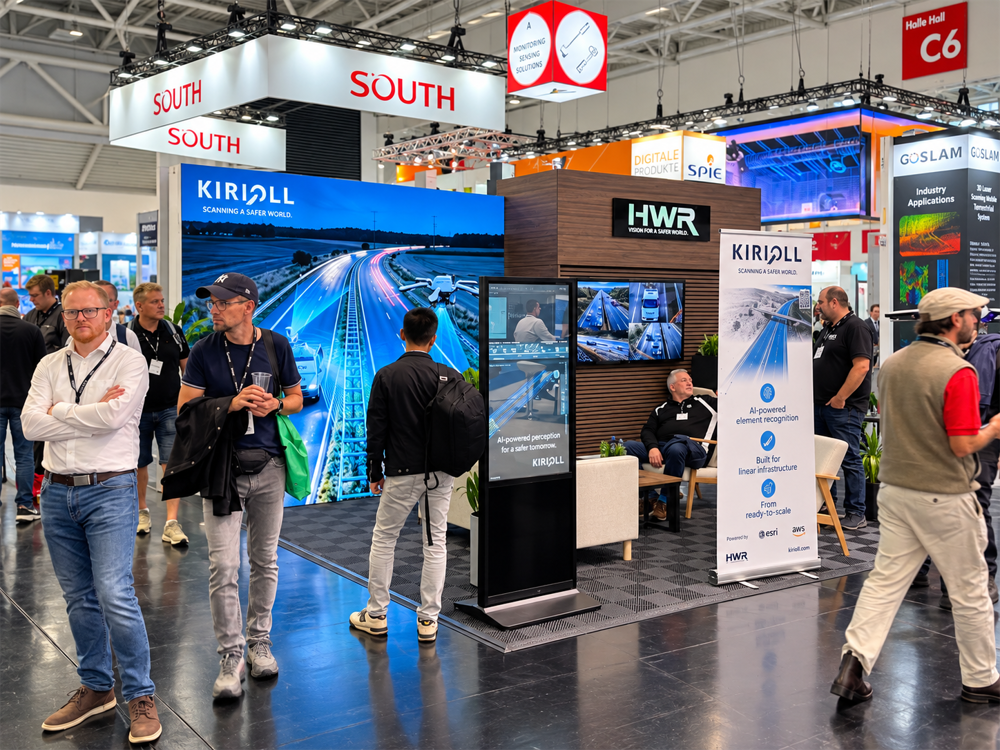
Máme za sebou INTERGEO 2026 v Mnichově a pro náš tým to byl silný ročník.

Naplánujte si schůzku
Případové studie Zakázkový software Služby Blog ioFramework ioSync ioFM EVA Životní prostředí Kontakt